第11章 Linux串口应用编程
参考资料:
- Serial Programming Guide for POSIX Operating Systems:
https://digilander.libero.it/robang/rubrica/serial.htm
- Linux串口编程:
https://www.cnblogs.com/feisky/archive/2010/05/21/1740893.html
- Linux串口—struct termios结构体
https://blog.csdn.net/yemingzhu163/article/details/5897156
11.1 串口API
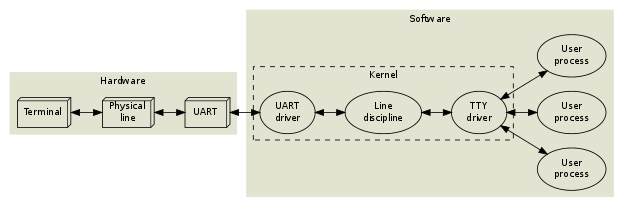
图 11.1 Linux串口通信
在Linux系统中,操作设备的统一接口就是:open/ioctl/read/write。对于UART,又在ioctl之上封装了很多函数,主要是用来设置行规程。所以对于UART,编程的套路就是:
- open;
- 设置行规程,比如波特率、数据位、停止位、检验位、RAW模式、一有数据就返回;
- read/write;
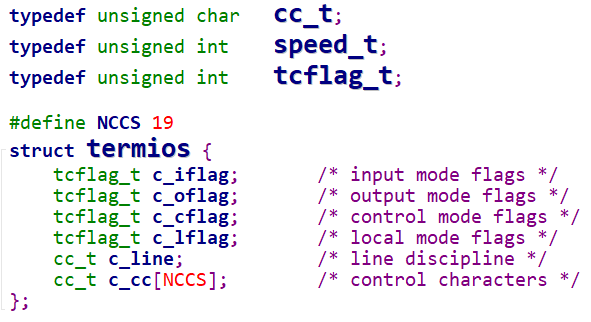
怎么设置行规程?行规程的参数用结构体termios来表示,可以参考Linux串口—struct termios结构体:
https://blog.csdn.net/yemingzhu163/article/details/5897156)
这些函数在名称上有一些惯例:
- tc:terminal contorl
- cf: control flag
下面列出一些函数:
表 11‑1 行规程函数
| 函数名 | 作用 |
|---|---|
| tcgetattr | get terminal attributes,获得终端的属性 |
| tcsetattr | set terminal attributes,修改终端参数 |
| tcflush | 清空终端未完成的输入/输出请求及数据 |
| cfsetispeed | sets the input baud rate,设置输入波特率 |
| cfsetospeed | sets the output baud rate,设置输出波特率 |
| cfsetspeed | 同时设置输入、输出波特率 |
函数不多,主要是需要设置好termios中的参数,这些参数很复杂,可以参考Linux串口—struct termios结构体。
11.2 串口收发实验
本实验通过把串口的发送、接收引脚短接,实现自发自收:使用write函数发出字符,使用read函数读取字符。
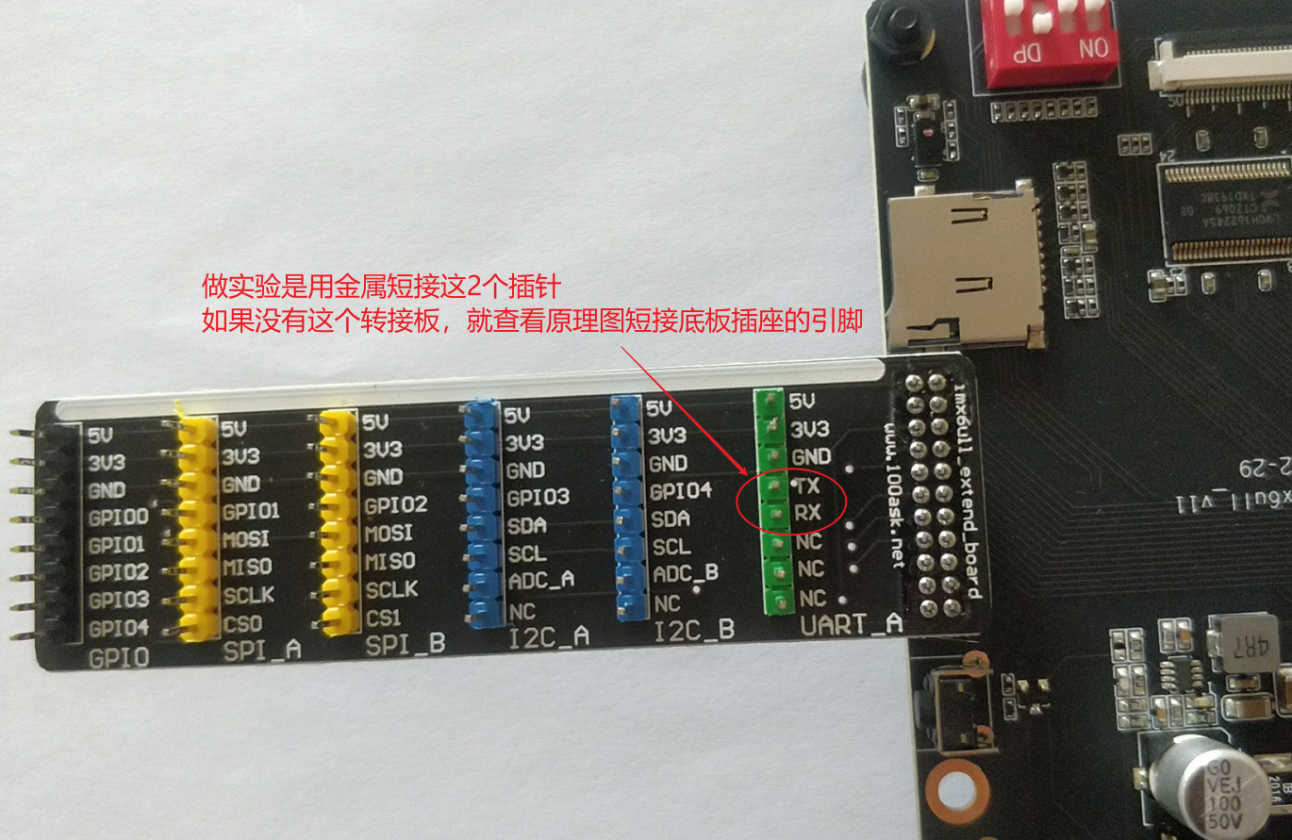
图 11.2 IMX6ULL扩展板串口硬件连接
11.2.1 上机实验
-
-
-
-
- 设置工具链:vim ~/.bashrc
-
-
-
export ARCH=arm
export CROSS_COMPILE=arm-buildroot-linux-gnueabihf-
export PATH=$PATH:/home/book/100ask_imx6ull-sdk/ToolChain/arm-buildroot-linux-gnueabihf_sdk-buildroot/bin
-
-
-
-
- 编译、执行程序
-
-
-
1. Ubuntu上
arm-buildroot-linux-gnueabihf-gcc -o serial_send_recv serial_send_recv.c
2. 板子上
/mnt/serial_send_recv  /dev/ttymxc5
11.2.2 GPS模块实验
-
-
-
-
- 3.1 GPS简介
-
-
-
全球定位系统(Global Positioning System,GPS)是一种以空中卫星为基础的高精度无线电导航的定位系统,它在全球任何地方以及近地空间都能够提供准确的地理位置、车行速度及精确的时间信息。GPS主要由三大组成部分:空间部分、地面监控部分和用户设备部分。GPS系统具有高精度、全天候、用广泛等特点。
太空卫星部分由多颗卫星组成,分成多个轨道,绕行地球一周约12小时。每个卫星均持续发射载有卫星轨道数据及时间的无线电波,提供地球上的各种接收机来应用。
地面管制部分,这是为了追踪及控制太空卫星运行所设置的地面管制站,主要工作为负责修正与维护每个卫星能够正常运转的各项参数数据,以确保每个卫星都能够提供正确的讯息给使用者接收机来接收
使用者接收机(即用户设备),追踪所有的GPS卫星,并实时的计算出接收机所在位置的坐标、移动速度及时间。我们日常接触到的是用户设备部分,这里使用到的GPS模块即为用户设备接收机部分。
-
-
-
-
- 3.2 GPS模块硬件
-
-
-
GPS模块与外部控制器的通讯接口有多种方式,这里我们使用串口进行通讯,波特率为9600bps,1bit停止位,无校验位,无流控,默认每秒输出一次标准格式数据。
GPS模块外观如下图所示,通过排线与控制器进行供电和通讯。该模块为集成模块,没有相关原理图。
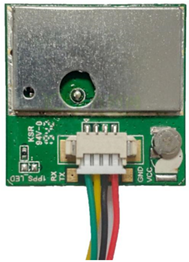
图 11.3 GPS模块
-
-
-
-
- GPS模块数据格式
-
-
-
GPS使用多种标准数据格式,目前最通用的GNSS格式是NMEA0183格式。NMEA0183是最终定位格式,即将二进制定位格式转为统一标准定位格式,与卫星类型无关。这是一套定义接收机输出的标准信息,有几种不同的格式,每种都是独立相关的ASCII格式,逗点隔开数据流,数据流长度从30-100字符不等,通常以每秒间隔持续输出。
NVMEA0183格式主要针对民用定位导航,与专业RTCM2.3/3.0和CMR+的GNSS数据格式不同。通过NMEA0183格式,可以实现GNSS接收机与PC或PDA之间的数据交换,可以通过USB和COM口等通用数据接口进行数据传输,其兼容性高,数据传输稳定。这里我们使用串口进行是通讯,通信框图如下图所示。
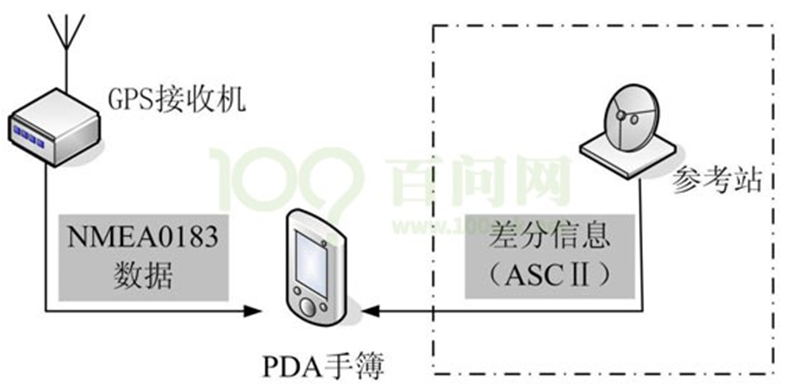
图 11.4 NVMEA0183格式
我们使用串口接收数据,收到的数据包含:$GPGGA(GPS定位数据)、$GPGLL(地理定位信息)、$GPGSA(当前卫星信息)、$GPGSV(可见卫星状态信息)、$GPRMC(推荐最小定位信息)、$GPVTG(地面速度信息)。
这里我们只分析$GPGGA (Global Positioning System Fix Data)即可,它包含了GPS定位经纬度、质量因子、HDOP、高程、参考站号等字段。其标准格式如下:
$GPGGA,<1>,<2>,<3>,<4>,<5>,<6>,<7>,<8>,<9>,M,<10>,M,<11>,<12>*hh<CR><LF>
$XXGGA语句各字段的含义和取值范围各字段的含义和取值范围见下表所示,XX取值有:
-
- GPGGA:单GPS
- BDGGA:单北斗
- GLGGA:单GLONASS
- GNGGA:多星联合定位
表 11‑2 $XXGGA字段
| 字段 | 含义 | 取值范围 |
|---|---|---|
| <1> | UTC时间hhmmss.ss | 000000.00~235959.99 |
| <2> | 纬度,格式:ddmm.mmmm | 000.00000~8959.9999 |
| <3> | 南北半球 | N北纬 S南纬 |
| <4> | 经度格式dddmm.mmmm | 00000.0000~17959.9999 |
| <5> | 东西半球 | E表示东经 W表示西经 |
| <6> | GPS状态 | 0=未定位 1=GPS单点定位固定解 2=差分定位 3=PPS解 4=RTK固定解 5=RTK浮点解 6=估计值 7=手工输入模式 8=模拟模式 |
| <7> | 应用解算位置的卫星数 | 00~12 |
| <8> | HDOP 水平图形强度因子 | 0.500~99.000(大于6不可用) |
| <9> | 海拔高度 | -9999.9~99999.9 |
| <l0> | 地球椭球面相对大地水准面的高度 (高程异常) | -9999.9~99999.9 |
| <11> | 差分时间 | 从最近一次接收到差分信号开始的秒数,如果不是差分定位将为空 |
| <12> | 参考站号 | 0000~1023;不使用DGPS时为空 |
例子:$GPGGA,074529.82,2429.6717,N,11804.6973,E,1,8,1.098,42.110,,,M,,*76。
11.2.3 编程
参考例程:
01_all_series_quickstart\
04_嵌入式Linux应用开发基础知识\source\14_UART\02_gps\gps_read.c
11.2.4 接线
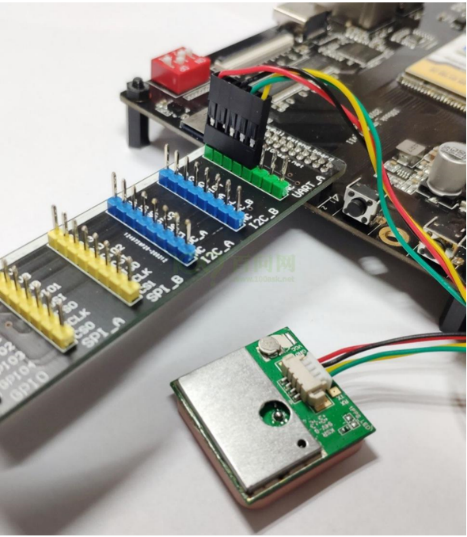
图 11.5 GPS模块硬件连接
11.2.5 上机实验
编译、执行程序,在Ubuntu上:
arm-buildroot-linux-gnueabihf-gcc -o gps_read gps_read.c
adb  push  gps_read  /root
在板子上:
/root/gps_read /dev/ttymxc5