第15章 具体单板的按键驱动程序(查询方式)
15.1 GPIO操作回顾
- 使能电源/时钟控制器;
- 配置引脚模式;
- 配置引脚方向——输入/输出;
- 输出电平/读取电平;
15.2 百问网IMX6ULL的按键驱动程序(查询方式)
15.2.1 先看原理图确定引脚及操作方法
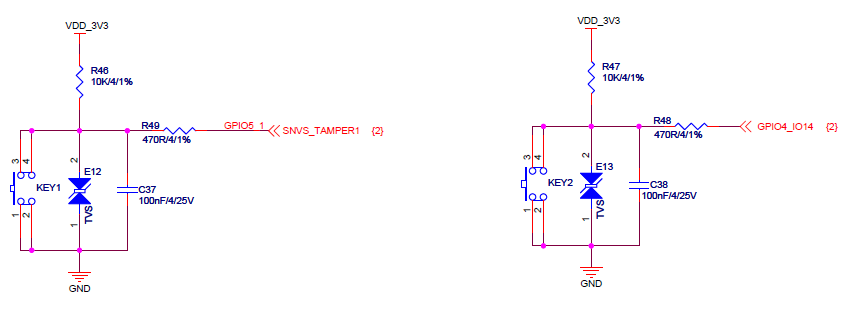
图 15.1 按键原理图
-
- 平时按键电平为高,按下按键后电平为低。
- 按键引脚为GPIO5_IO01、GPIO4_IO14。
注意:视频里使用QEMU来做实验,QEMU里的按键平时为低电平,按下后为高电平,跟实际开发板刚好相反。
15.2.2 再看芯片手册确定寄存器及操作方法
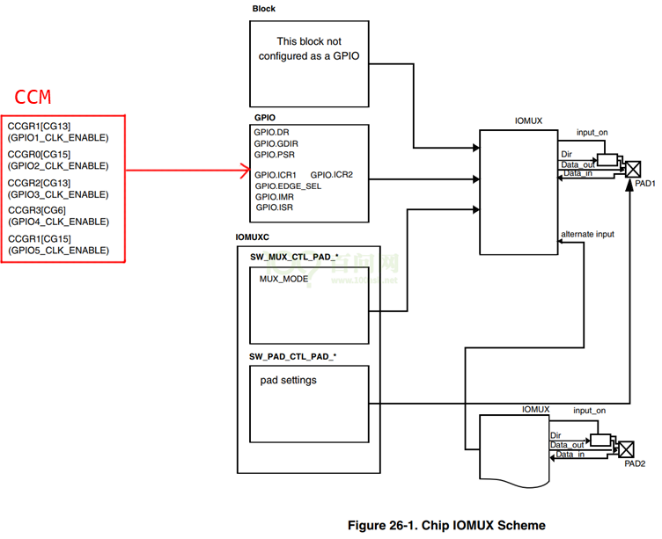
图 15.2 GPIO寄存器控制示意图
- 使能GPIO5
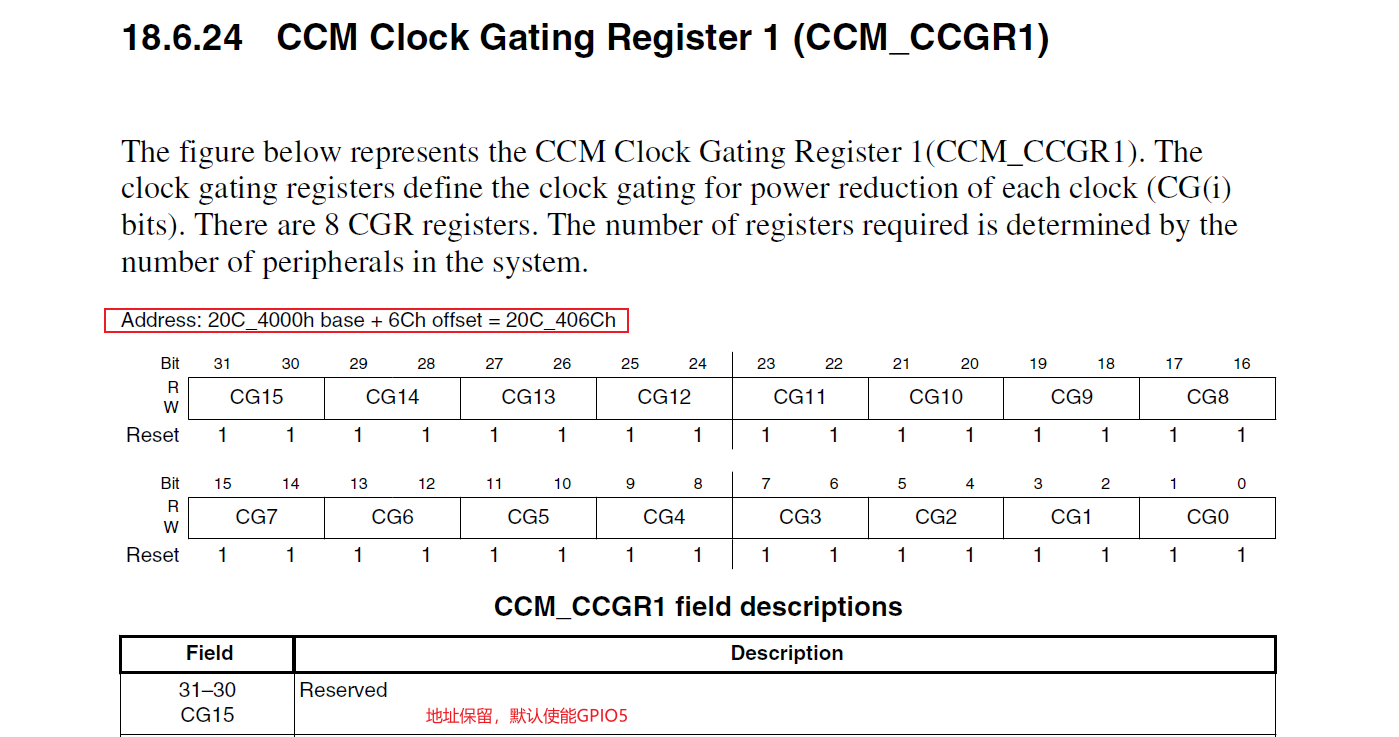
图 15.3 使能GPIO5
- 使能GPIO4
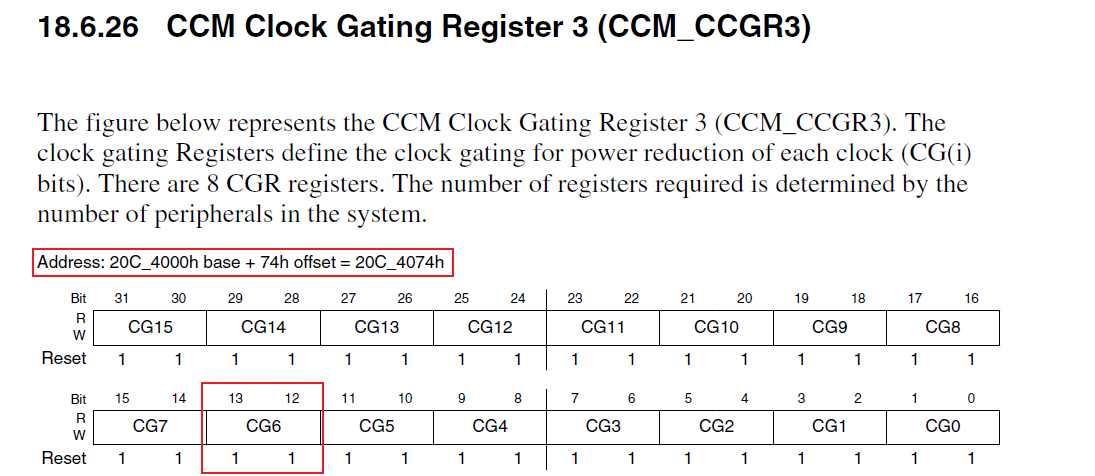
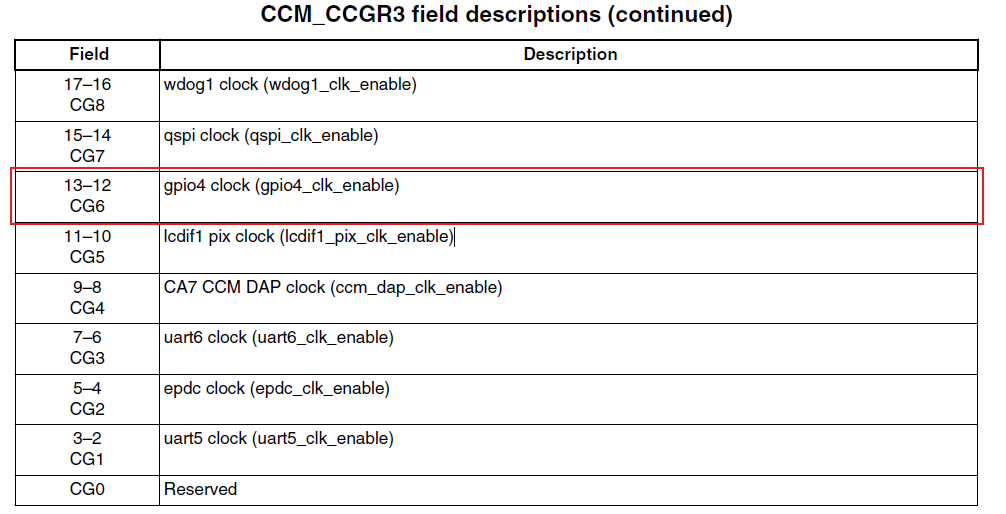
图 15.4 使能GPIO4
设置CCM_CCGR1 b[31:30]、CCM_CCGR3 b[13:12]就可以使能GPIO5、GPIO4,设置为什么值呢?
注意:在imx6ullrm.pdf中,CCM_CCGR1的b[31:30]是保留位;我以前写程序时错用了imx6ul(不是imx6ull)的手册,导致程序中额外操作了这些保留位。不去设置b[31:30],GPIO5也是默认使能的。
看下图,设置为0b11:
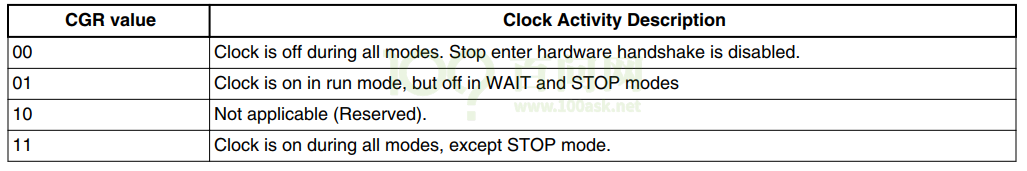
- 00:该GPIO模块全程被关闭
- 01:该GPIO模块在CPU run mode情况下是使能的;在WAIT或STOP模式下,关闭
- 10:保留
- 11:该GPIO模块全程使能
- 设置GPIO5_IO01、GPIO4_IO18为GPIO模式
- 对于GPIO5_IO01,设置如下寄存器:
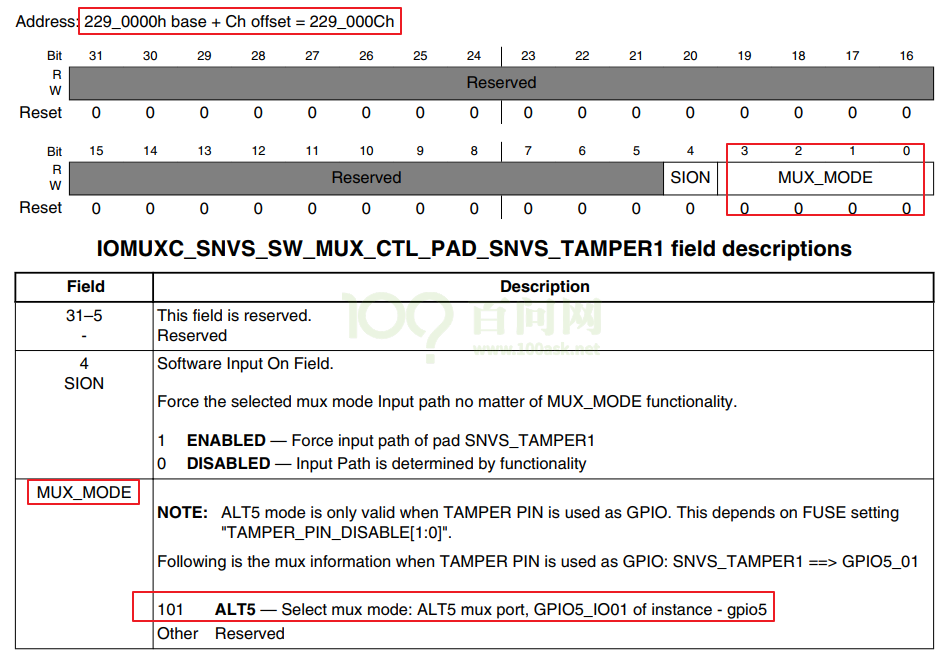
图 15.5 设置GPIO5_IO1
- 对于GPIO4_IO14,设置如下寄存器:
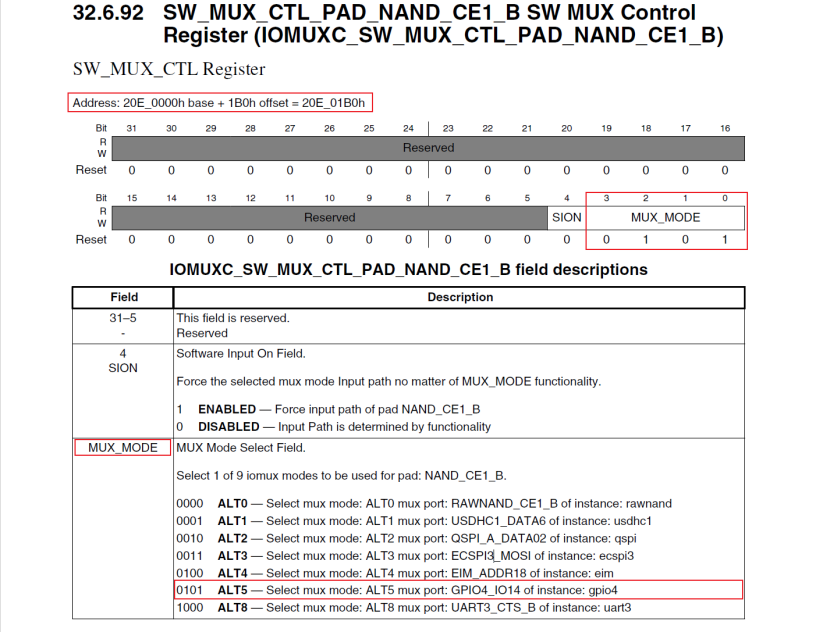
图 15.6 设置GPIO4_IO14
- 设置GPIO5_IO01、GPIO4_IO14为输入引脚,读取引脚电平
寄存器地址为:
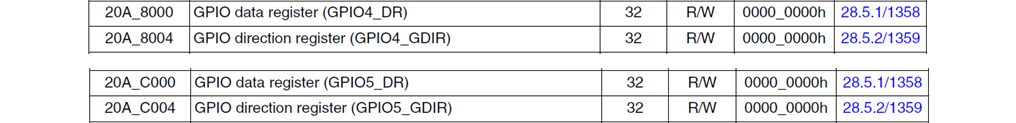
图 15.7 GPIO_DR寄存器
设置方向寄存器,把引脚设置为输出引脚:
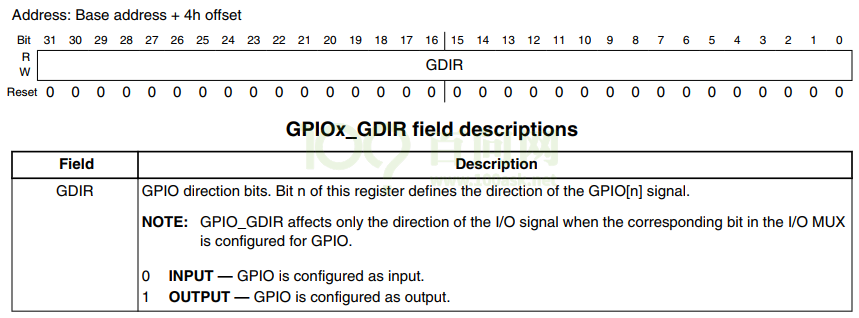
图 15.8 设置方向寄存器
读取引脚状态寄存器,得到引脚电平:
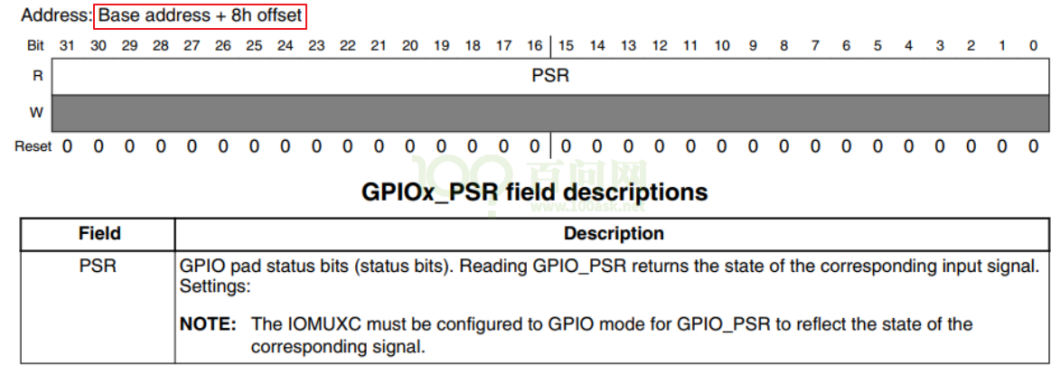
图 15.9 GPIO状态寄存器
15.2.3 编程
-
-
-
-
- 程序框架
-
-
-
使用GIT下载所有源码后,本节源码位于如下目录:
01_all_series_quickstart\
05_嵌入式Linux驱动开发基础知识\
source\04_button_drv\02_button_drv_for_boards\05_button_drv_for_100ask_imx6ull
-
-
-
-
- 硬件相关的代码
-
-
-
主要看board_100ask_imx6ull.c。涉及的寄存器挺多,一个一个去执行ioremap效率太低。先定义结构体,然后对结构体指针进行ioremap。
对于IOMUXC,可以如下定义:
struct iomux {
	volatile unsigned int unnames[23];
	volatile unsigned int IOMUXC_SW_MUX_CTL_PAD_GPIO1_IO00;
	volatile unsigned int IOMUXC_SW_MUX_CTL_PAD_GPIO1_IO01;
	volatile unsigned int IOMUXC_SW_MUX_CTL_PAD_GPIO1_IO02;
	volatile unsigned int IOMUXC_SW_MUX_CTL_PAD_GPIO1_IO03;
	volatile unsigned int IOMUXC_SW_MUX_CTL_PAD_GPIO1_IO04;
	volatile unsigned int IOMUXC_SW_MUX_CTL_PAD_GPIO1_IO05;
	volatile unsigned int IOMUXC_SW_MUX_CTL_PAD_GPIO1_IO06;
	volatile unsigned int IOMUXC_SW_MUX_CTL_PAD_GPIO1_IO07;
	volatile unsigned int IOMUXC_SW_MUX_CTL_PAD_GPIO1_IO08;
	volatile unsigned int IOMUXC_SW_MUX_CTL_PAD_GPIO1_IO09;
	volatile unsigned int IOMUXC_SW_MUX_CTL_PAD_UART1_TX_DATA;
	volatile unsigned int IOMUXC_SW_MUX_CTL_PAD_UART1_RX_DATA;
	volatile unsigned int IOMUXC_SW_MUX_CTL_PAD_UART1_CTS_B;
};
对于GPIO,可以如下定义:
struct imx6ull_gpio {
	volatile unsigned int dr;
	volatile unsigned int gdir;
	volatile unsigned int psr;
	volatile unsigned int icr1;
	volatile unsigned int icr2;
	volatile unsigned int imr;
	volatile unsigned int isr;
	volatile unsigned int edge_sel;
};
struct imx6ull_gpio gpio4 = ioremap(0x020A8000, sizeof(struct imx6ull_gpio));
struct imx6ull_gpio gpio5 = ioremap(0x20AC000, sizeof(struct imx6ull_gpio));
看一个驱动程序,先看它的入口函数,代码如下。
119 static struct button_operations my_buttons_ops = {
120     .count = 2,
121     .init = board_imx6ull_button_init,
122     .read = board_imx6ull_button_read,
123 };
124
125 int board_imx6ull_button_drv_init(void)
126 {
127     register_button_operations(&my_buttons_ops);
128     return 0;
129 }
第127行向上层驱动注册一个button_operations结构体,该结构体在第119~123行定义。
button_operations结构体中有init函数指针,它指向board_imx6ull_button_init函数,在里面将会初始化LED引脚:使能、设置为GPIO模式、设置为输出引脚。代码如下。
值得关注的是第71~78行,对于寄存器要先使用ioremap得到它的虚拟地址,以后使用虚拟地址访问寄存器。
50 /* enable GPIO4 */
 51 static volatile unsigned int *CCM_CCGR3;
 52
 53 /* enable GPIO5 */
 54 static volatile unsigned int *CCM_CCGR1;
 55
 56 /* set GPIO5_IO03 as GPIO */
 57 static volatile unsigned int *IOMUXC_SNVS_SW_MUX_CTL_PAD_SNVS_TAMPER1;
 58
 59 /* set GPIO4_IO14 as GPIO */
 60 static volatile unsigned int *IOMUXC_SW_MUX_CTL_PAD_NAND_CE1_B;
 61
 62 static struct iomux *iomux;
 63
 64 static struct imx6ull_gpio *gpio4;
 65 static struct imx6ull_gpio *gpio5;
 66
 67 static void board_imx6ull_button_init (int which) /* 初始化button, which-哪个button */
 68 {
 69     if (!CCM_CCGR1)
 70     {
 71         CCM_CCGR1 = ioremap(0x20C406C, 4);
 72         CCM_CCGR3 = ioremap(0x20C4074, 4);
 73         IOMUXC_SNVS_SW_MUX_CTL_PAD_SNVS_TAMPER1 = ioremap(0x229000C, 4);
 74                 IOMUXC_SW_MUX_CTL_PAD_NAND_CE1_B        = ioremap(0x20E01B0, 4);
 75
 76         iomux = ioremap(0x20e0000, sizeof(struct iomux));
 77         gpio4 = ioremap(0x020A8000, sizeof(struct imx6ull_gpio));
 78         gpio5 = ioremap(0x20AC000, sizeof(struct imx6ull_gpio));
 79     }
 80
 81     if (which == 0)
 82     {
 83         /* 1. enable GPIO5
 84          * CG15, b[31:30] = 0b11
 85          */
 86         *CCM_CCGR1 |= (3<<30);
 87
 88         /* 2. set GPIO5_IO01 as GPIO
 89          * MUX_MODE, b[3:0] = 0b101
 90          */
 91         *IOMUXC_SNVS_SW_MUX_CTL_PAD_SNVS_TAMPER1 = 5;
 92
 93         /* 3. set GPIO5_IO01 as input
 94          * GPIO5 GDIR, b[1] = 0b0
 95          */
 96         gpio5->gdir &= ~(1<<1);
 97     }
98     else if(which == 1)
 99     {
100         /* 1. enable GPIO4
101          * CG6, b[13:12] = 0b11
102          */
103         *CCM_CCGR3 |= (3<<12);
104
105         /* 2. set GPIO4_IO14 as GPIO
106          * MUX_MODE, b[3:0] = 0b101
107          */
108         IOMUXC_SW_MUX_CTL_PAD_NAND_CE1_B = 5;
109
110         /* 3. set GPIO4_IO14 as input
111          * GPIO4 GDIR, b[14] = 0b0
112          */
113         gpio4->gdir &= ~(1<<14);
114     }
115
116 }
button_operations结构体中还有有read函数指针,它指向board_imx6ull_button_read函数,在里面将会读取并返回按键引脚的电平。代码如下。
118 static int board_imx6ull_button_read (int which) /* 读button, which-哪个 */
119 {
120     //printk("%s %s line %d, button %d, 0x%x\n", __FILE__, __FUNCTION__, __LINE__, which, *GPIO1_DATAIN);
121     if (which == 0)
122         return (gpio5->psr & (1<<1)) ? 1 : 0;
123     else
124         return (gpio4->psr & (1<<14)) ? 1 : 0;
125 }
15.2.4 测试
把驱动程序、测试程序放到开发板上。
在开发板安装驱动程序之后执行测试程序,观察它的返回值(执行测试程序的同时操作按键):
[root@100ask:~]# insmod button_drv.ko
[root@100ask:~]# insmod board_drv.ko
[root@100ask:~]# insmod board_100ask_imx6ull.ko
[root@100ask:~]#./button_test  /dev/100ask_button0
[root@100ask:~]#./button_test  /dev/100ask_button1
15.2.5 课后作业
修改button_test.c,使用按键来点灯